
Forscher sind begeistertRoboterhund durchquert (fast) allein die Alpen
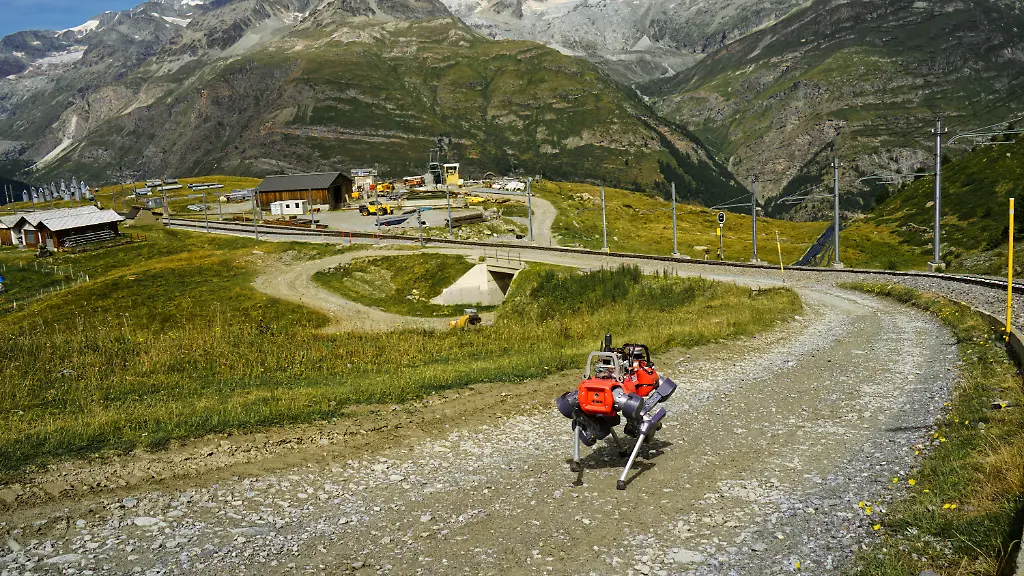
Kilometerweit wandert ein Roboterhund weitgehend selbstständig durch die Alpen. Forschern gelingt es, dass sich der Vierbeiner durch schwerstes Gelände bewegt – ohne fremde Steuerung. Doch damit der Roboter wirklich komplett allein wandern gehen kann, müssen die Forscher noch ein Problem lösen.
Mit einer Kombination aus visuellem Sprachmodell und Fortbewegungs- und Navigationsregelwerken meisterte der Vierbeiner kilometerweite Strecken weitgehend autonom. „Die autonome Navigation in vielfältigen realen Umgebungen bleibt eine der größten Herausforderungen in der Robotik“, schreibt die Gruppe um Takahiro Miki von der ETH Zürich in der Fachzeitschrift „Science Robotics“.
Zwar gebe es mittlerweile KI-Systeme, die visuelle Wahrnehmung, sprachliches Verständnis und Steuerbefehle für Roboter in einem einzigen Modell verknüpften. Allerdings erfordere ein solches Modell umfangreiche Datensätze, in denen Menschen Handlungen zeigen müssten. Diese Daten seien jedoch für vierbeinige Roboter meist nicht geeignet. Auch stelle die hochdynamische Bewegungssteuerung eine Hürde für den Einsatz großer KI-Modelle dar, schreiben die Studienautoren.
Roboterhund nutzt Roam System
Das Team um Miki trennte deshalb das Erfassen der Umgebung von der Fortbewegung und Navigation und entwickelte ein System namens „Roam“ (Robuste autonome Mobilität in einer offenen Welt). Getestet haben die Wissenschaftler das System nun mit einem Vierbeiner, der sich hundeartig fortbewegt.
Der Roboter nimmt durch mehrere Sensoren – wie etwa Hochkontrastkamera, Weitwinkelkamera, Stereo-Tiefenkameras und Lidar – seine Umgebung wahr. Zudem kann er sie durch das visuelle Sprachmodell interpretieren, dessen Wissen über die reale Welt mit Daten aus dem Internet trainiert wurde. Die Interpretation umfasst auch das Lesen von Wegschildern und das darauf basierende Anpassen der Navigation, um den Weg fortzusetzen.
Gesperrte Wanderwege sind kein Problem
Ein Beispiel: War während der Wanderung ein Weg laut einem Schild wegen Bauarbeiten gesperrt, bewertete das System die Situation neu und entschied sich stattdessen über die benachbarte Wiese zu laufen. Ebenso lief der Roboter mit dem Roam Modell einen sicheren Weg an Bahngleisen entlang, während er mit einem einfachen geometrischen Modell und ohne Roam auf den Gleisen unterwegs war. Ohne Roam lief der Roboter auch in einen Busch – mit Roam navigierte er um das Hindernis herum.
Die Forscher testeten die Fähigkeiten des Hunderoboters bei einer Zehn-Kilometer-Tour in Zermatt, bei der das Gerät bergab 1220 Höhenmeter bewältigte. Der Roboter musste dabei auch über Gelände mit Kies und mit Felsbrocken laufen. Ein rund zwei Kilometer langer Weg rund um den Seealpsee führte ans Ufer des Sees, wo der Roboter Fehltritte ins Wasser vermeiden musste. Außerdem musste er an Kühen und Wanderern vorbei navigieren.
Roboter wandert nur mit Internetverbindung
Derzeit ist Roam und damit auch der Roboter auf eine Verbindung mit dem Internet angewiesen, weil das visuelle Sprachmodell in einer Cloud vorliegt. Grundsätzlich sei Roam jedoch für eine komplett autonome Navigation ausgelegt, betonen die Forscher. Forschungsbedarf besteht jedoch noch für Fälle, in denen die Sicht eingeschränkt ist, etwa bei Nebel, Regen oder bei Nacht.
Beim Laufen durch ein Wäldchen bestand die Gefahr, dass die Verbindung mit dem globalen Navigationssatellitensystem gestört würde. Doch der Roboter schaffte die gesamte Strecke mit nur gelegentlichen kleinen Hilfestellungen durch die Wissenschaftler.
